Что такое индуктивный линейный энкодер?
An inductive linear encoder is a non-contact absolute position sensor based on electromagnetic induction and eddy current physics. Он определяет положение движущейся металлической цели над неподвижной катушечной сборкой, выдавая точное линейное перемещение без оптических дисков, стеклянных шкал или постоянных магнитов.
1.1 The Physics: Фарадея & Ленца at Work
Принцип работы основан на двух фундаментальных законах электромагнетизма:
Фарадея’s закон индукции
Изменяющееся во времени магнитное поле, проходящее через проводящий контур, индуцирует в этом контуре электродвижущую силу (напряжение). Статор’s transmit coil carries a high-frequency AC current (typically 1–10 MHz), generating an alternating magnetic field that propagates into the space above the PCB.
Ленца’s Law & Eddy Currents
When the alternating magnetic field encounters a conductive target (rotor), it induces circulating eddy currents within that metal. Per Ленца’s Law, these eddy currents generate their own secondary magnetic field that opposes the original field — altering the net flux sensed by the receive coils below.
1.2 Основная конструкция: статор + ротор
Энкодер состоит из двух частей и использует ту же архитектуру, что и проверенные поворотные индуктивные энкодеры OTV’s :
Статор (неподвижная катушечная сборка)
A printed circuit board containing three precision-designed coil sets: one transmit (TX) coil and two receive (RX) coil groups arranged in a spatially offset pattern. Передающая катушка пропускает высокочастотный ток возбуждения (1–10 МГц). The RX coils are geometrically arranged so that the TX-induced magnetic flux couples into them, producing secondary voltages whose amplitude ratio depends on the rotor’s position above the coils. Встроенная ASIC демодулирует и обрабатывает эти сигналы в выходные данные абсолютного положения.
Ротор (движущаяся металлическая цель)
Any electrically conductive material — printed copper patterns on PCB, solid aluminum, steel, or stamped metal — that moves linearly above the stator. Когда ротор проходит над массивом катушек, его вихревые токи изменяют магнитную связь между TX и RX катушками в зависимости от положения. Напряжения RX-катушек кодируют абсолютное положение ротора’s . Никаких магнитов, питания или проводов на роторе — полностью пассивная и не требующая обслуживания конструкция.
1.3 Как геометрия катушек кодирует положение
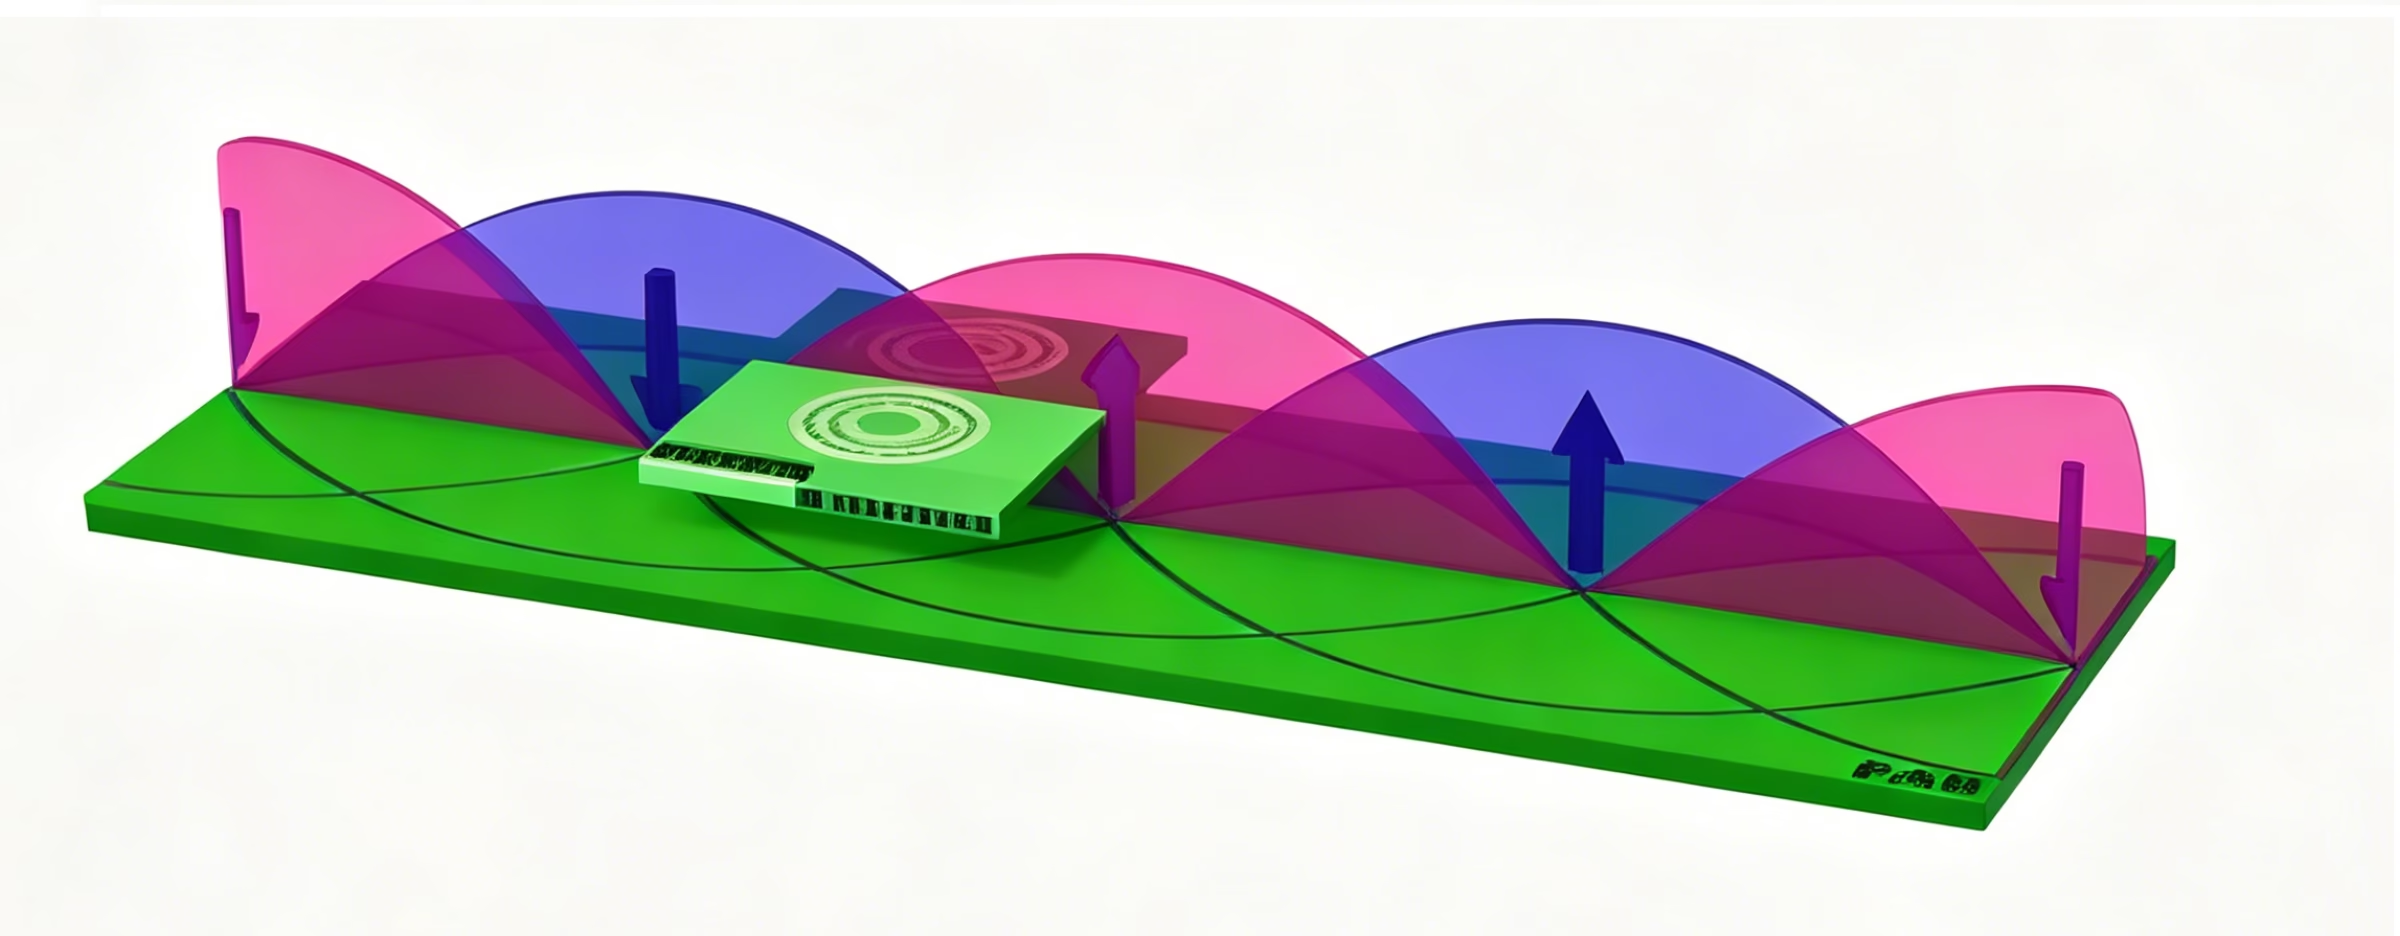
The receive coils are wound with a spatially periodic geometry — typically a sine/cosine pattern where the winding density varies sinusoidally along the measurement axis. This creates two RX channels with a 90° electrical phase shift (quadrature):
Vsin(x) = A · sin(2πx/P) Vcos(x) = A · cos(2πx/P)
x = положение ротора P = электрический шаг (один полный цикл синуса/косинуса) A = амплитуда сигнала
The ASIC simultaneously samples both channels, performs arctangent interpolation θ = arctan(Vsin/Vcos), and outputs absolute position. Sub-micron resolution is achieved because the interpolation resolves thousands of counts within each electrical pitch — a pitch of 3 mm can yield 1 µm resolution (3000× interpolation).
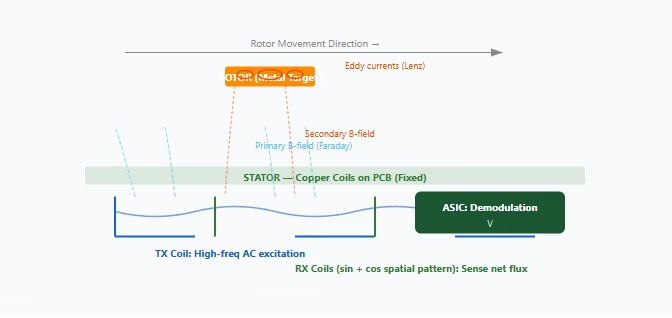
Бесконтактный зазор: 0,3–1,0 мм | Материалы ротора: медная плата, алюминий, сталь, штампованный металл | Абсолютное положение при включении
▲ TX coil (blue) → alternating B-field (Фарадея) → eddy currents in rotor (orange, Ленца) → secondary B-field modulates RX coil voltage → ASIC extracts position
Почему индуктивный метод для линейных измерений?
| Характеристика | Индуктивный (OTV-IL) | Оптический линейный | Магнитный линейный |
|---|---|---|---|
| Невосприимчивость к пыли/маслу | ✓ Невосприимчив | ✗ Чувствителен | ✓ Хорошая |
| Устойчивость к магнитному полю | ✓ Невосприимчив | ✓ Невосприимчив | ✗ Чувствителен |
| Стоимость ротора/цели | Низкая (любой металл или плата) | Очень высокая (прецизионная стеклянная шкала) | Средняя (магнитная лента) |
| Точность | ±5 µm | ±1 µm | ±20 µm |
| Абсолютное при включении | ✓ Да | ✗ Обычно инкрементальный | ✓ Да |
| Макс. длина | До 10 м (масштабируемый) | До 30 м | До 100 м |
| Рабочая температура | -40°C to +125°C | 0°C to +55°C | -20°C to +85°C |
Product Характеристикаs
Embedded & Ultra-Thin
Ultra-thin profile — overall thickness only 4 mm. PCB-integrated scale grating (PCB一体栅). Разработан для встраиваемых систем управления движением с ограниченным пространством, где обычные линейные энкодеры просто не помещаются’t .
Бесконтактный, нулевой износ
Non-contact electromagnetic measurement — no wear, no backlash. Stator and rotor never physically touch. Maintenance-free over the entire service life.
Water & Oil Resistant
Отличная стойкость к воде, масляному туману и брызгам СОЖ. Нет оптических компонентов, которые могут запотевать или загрязняться. Reliable operation in harsh industrial environments.
Высокая расширяемость форм-фактора
Rich product morphology extensibility — the stator/rotor architecture adapts to diverse mechanical configurations: linear, curved, segmented, or rotary. Custom coil geometries and rotor shapes available for OEM integration.
Технические параметры OTV-IL
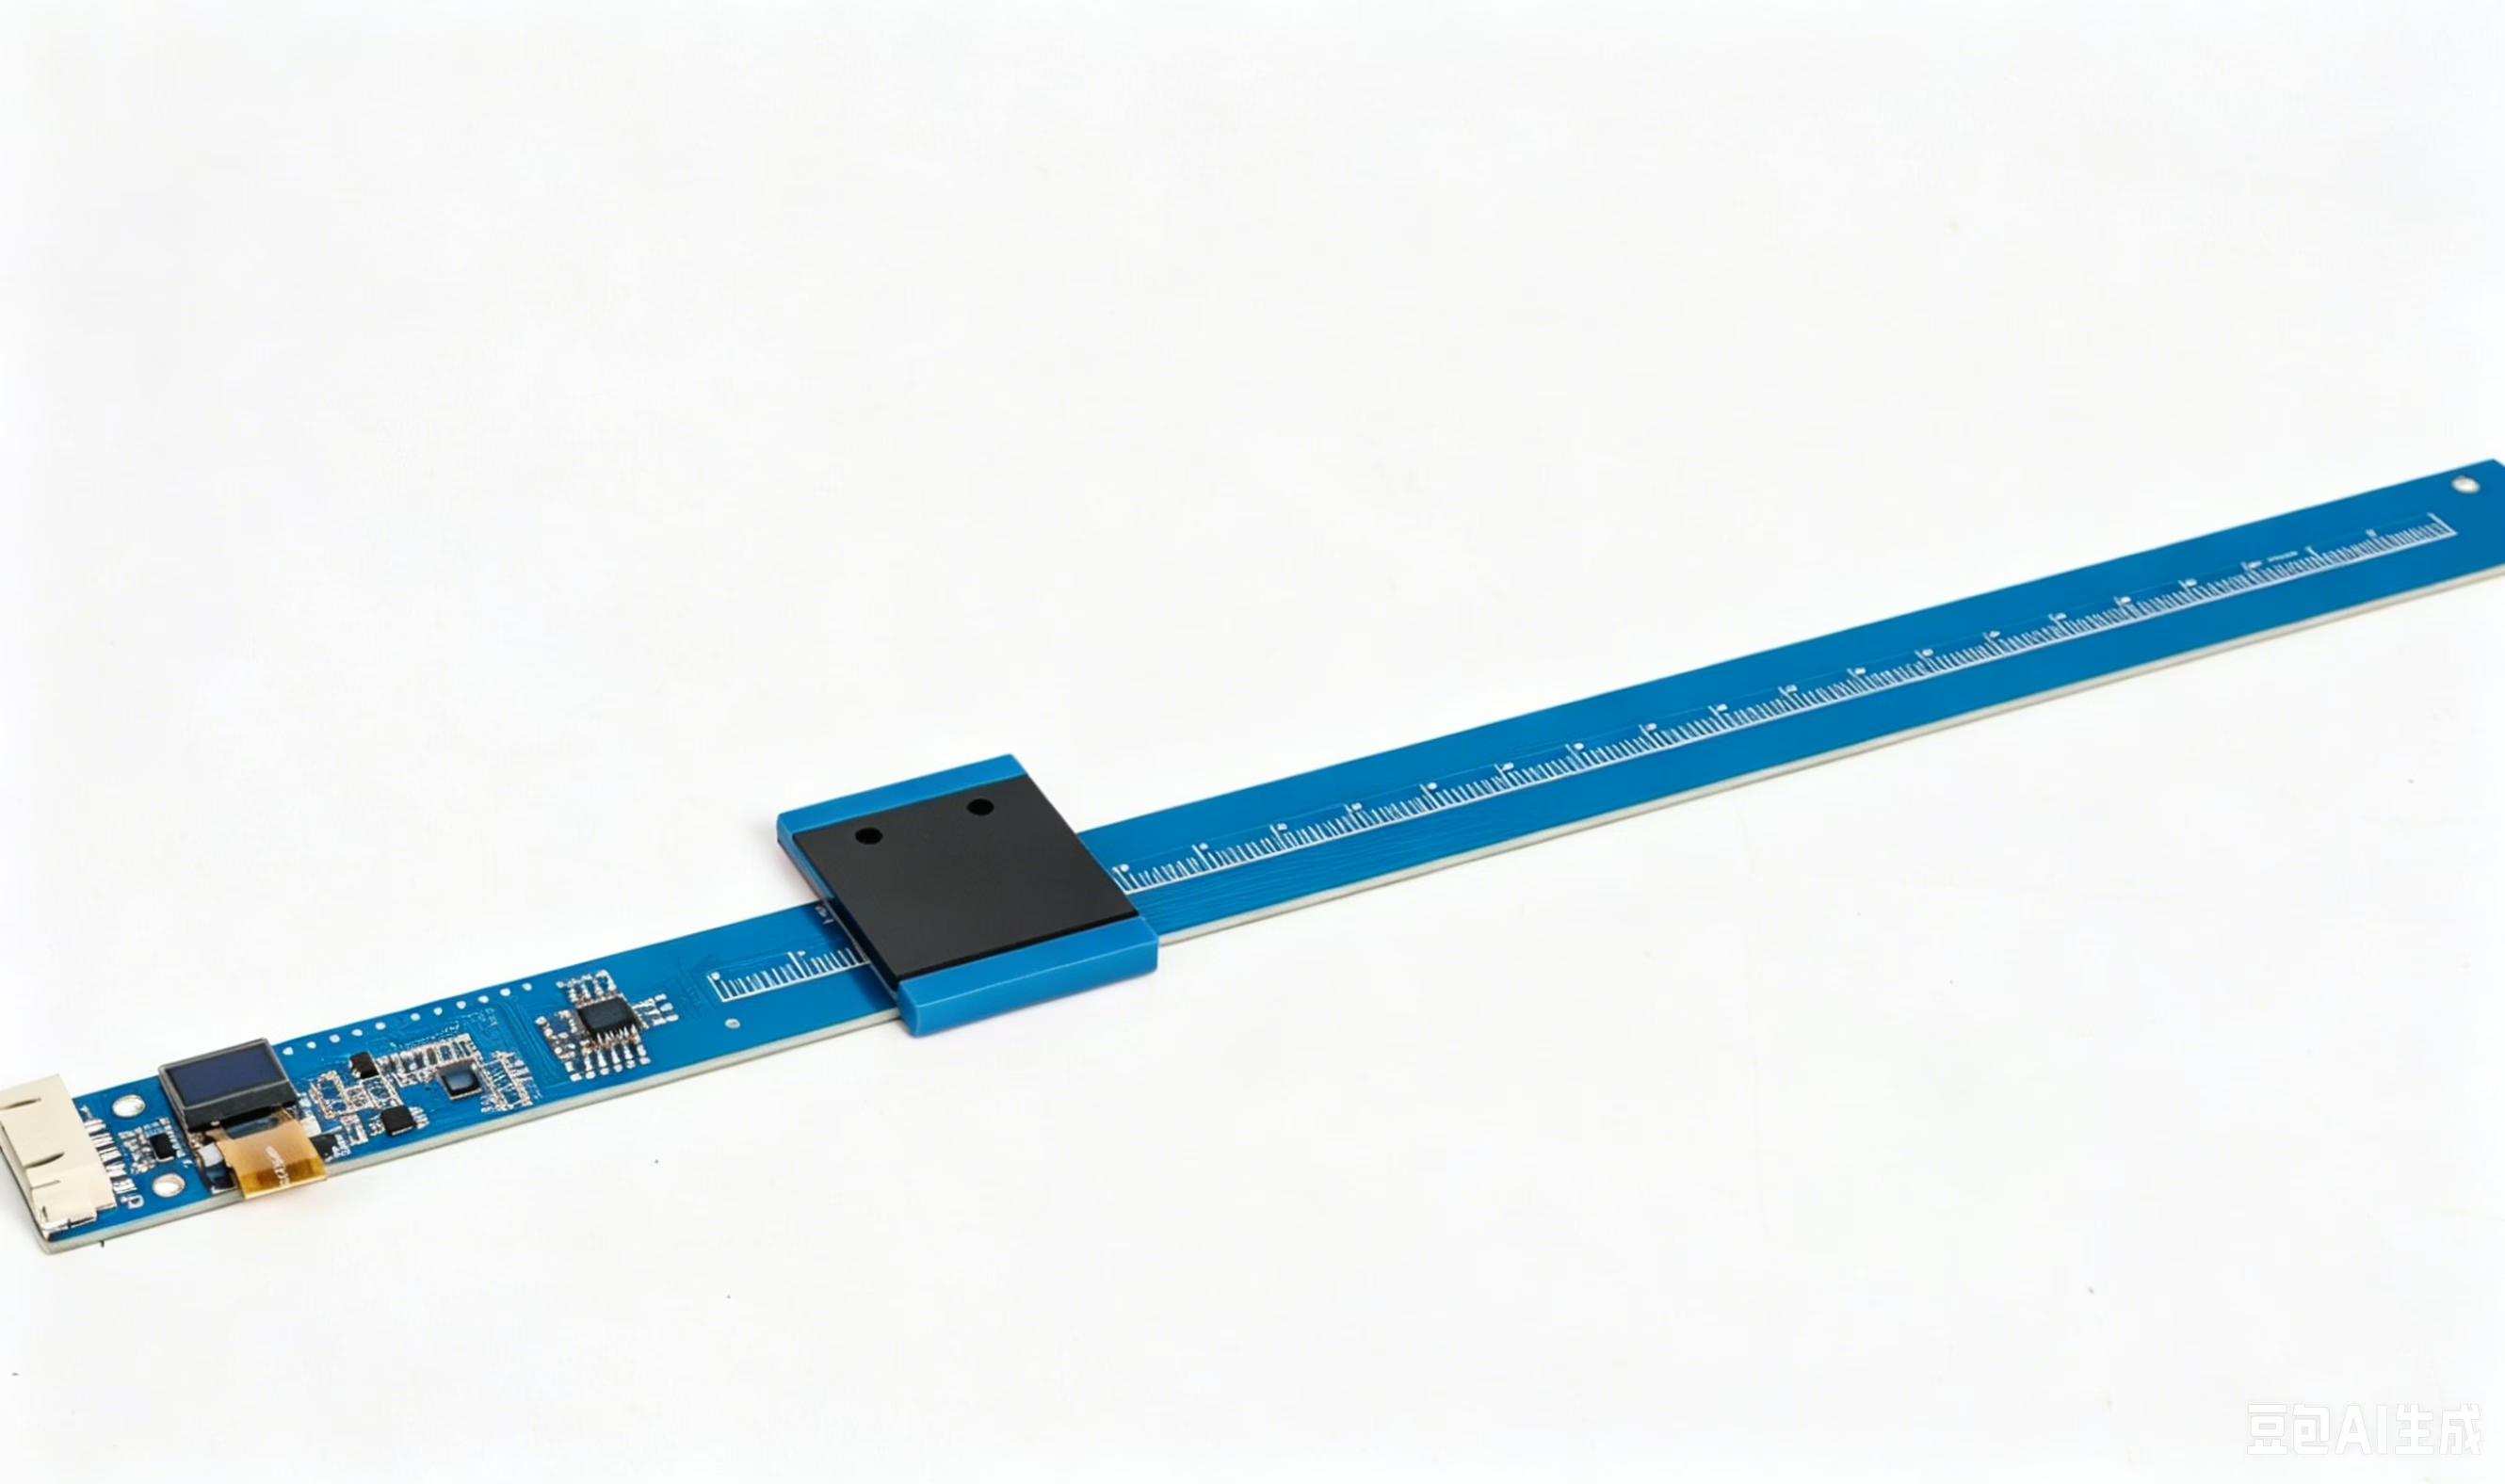
Серия OTV-IL — ультратонкий индуктивный линейный энкодер
| Параметр | Parameter | Параметр | Parameter |
|---|---|---|---|
| Measuring Диапазон | 20 – 300 mm | Разрешение | 0.005 – 0.1 mm |
| Воздушный зазор | 0.4 ±0.2 mm | Positioning Точность | ±0.1 mm / 300 mm |
| Макс. скорость перемещения | 120 m/min | Источник питания | 5 V DC, 50 mA |
| Крепление шкалы | Screw fastening + double-sided adhesive | Signal Выход | TTL / RS-485 / SSi / BiSS-C |
Ключевые технические преимущества
Абсолютное положение при включении
Нет процедуры возврата в исходное положение. Нет резервной батареи. Нет поиска реперной метки. Энкодер знает своё точное положение в момент подачи питания. Simplifies machine startup and recovery from power loss.
Многопротокольный выход
Поддерживаются TTL, RS-485, SSi и BiSS-C на одной платформе энкодера. Совместимость с ПЛК, контроллерами движения и встраиваемыми микроконтроллерами в экосистемах промышленной автоматизации.
Готовность к жёстким условиям
Работает в условиях пыли, масляного тумана, брызг СОЖ, конденсата и вибрации. Нет проблем оптического загрязнения. Отличная водо- и маслостойкость. Надёжен в требовательных промышленных условиях.
Гибкие форм-факторы
Архитектура статор/ротор адаптируется к линейным, изогнутым, сегментированным или поворотным конфигурациям. Доступны индивидуальные геометрии катушек и формы ротора для глубокой OEM-интеграции в различных применениях.
Целевые применения
Станки с ЧПУ
Обратная связь оси, положение инструмента, защита от СОЖ
Pick & Place / SMT
Высокоскоростное позиционирование, субмикронная точность
Медицинская и лабораторная автоматизация
Роботы дозирования, работа с жидкостями, стерильность
Полупроводниковое производство
Платформы пластин, вакуумная совместимость, без частиц
Аэрокосмические приводы
Органы управления полётом, шасси
Линейные двигатели
Прямая обратная связь коммутации, высокая динамика
Индивидуальные решения на линейных энкодерах
Каждое применение линейного движения имеет уникальные ограничения — длина, профиль, воздействие окружающей среды, совместимость с контроллером. OTV предоставляет полностью индивидуальные решения на индуктивных линейных энкодерах:
Индивидуализация статора (плата с катушками)
Индивидуальная геометрия катушек под шаг, длину и разрешение · Подложка FR4 или керамика · Конформное покрытие для IP67 · Встроенный датчик температуры · Тип разъёма и направление выхода кабеля · Несколько считывающих головок для резервирования или расширенного диапазона
Индивидуализация ротора (движущейся цели)
Медные дорожки на плате · Сплошной алюминий, сталь или штампованный металл · Индивидуальный шаг и ширина дорожки · Крепление болтами или клеем · Сегментированный для длинных ходов · Вариант из инвара для почти нулевого КТР
Protocol & Interface
SSi, BiSS-C, RS-485 (полудуплекс) · Инкрементальная квадратура ABZ (дифференциальная или несимметричная) · SPI для интеграции с встраиваемыми микроконтроллерами · Индивидуальные скорости передачи и обновления · CANopen / EtherCAT по запросу
Calibration & Support
Предварительно откалиброван на заводе по сертифицированному эталону · Гармоническая компенсация на основе БПФ, хранящаяся на борту · Предоставляется ПК-утилита калибровки · Поддержка интеграции от нашей инженерной команды · Конкурентоспособная плата за НИОКР; срок прототипа 4-6 недель
Мы также предлагаем решения на линейных магнитных энкодерах
Формат кода заказа
OTV-IL-{Length}-{Pitch}-{Разрешение}-{Protocol}-{Protection}
Example: OTV-IL-S-200-3-1-BIS-IP67 = S-type, 200mm length, 3mm pitch, 1µm resolution, BiSS-C, IP67 protection
Нужен линear Position Sensing Solution?
Whether you need a standard configuration or a fully customized linear encoder — OTV delivers inductive sensing precision for your motion control application.
Tell us your length, accuracy target, speed, and environmental requirements. We’ll respond with a proposal within 24 hours.
Contact OTV Engineering Team →
thomas@ru.otvsensing.com | Typical response: within 24 hours
OTV Precision Sensing | www.otvsensing.com |