Что такое внеосевой магнитный энкодер?
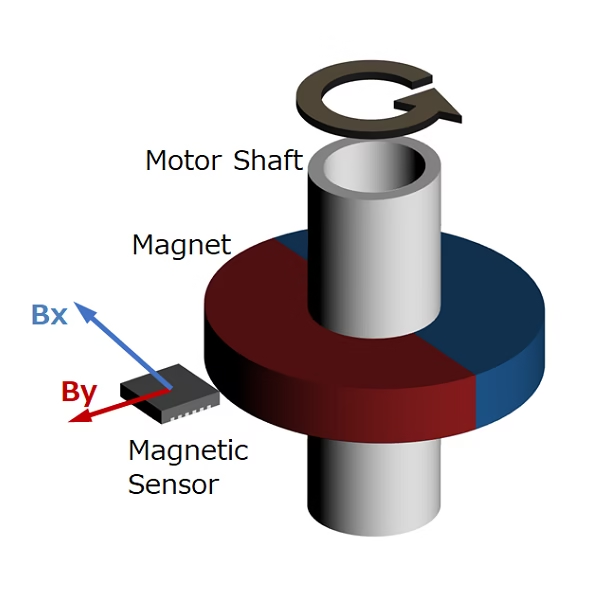
An off-axis magnetic encoder is a rotary position sensor where the sensing element (Hall or MR chip) is positioned beside the rotating shaft rather than at its end. На валу установлено диаметрально намагниченное кольцо или многополюсное магнитное кольцо, а датчик считывает вращающееся магнитное поле сбоку — отсюда и название “«внеосевой».”
A hollow-shaft magnetic encoder takes this a step further: the magnet ring has a large center bore, allowing cables, shafts, or fluid lines to pass through the encoder. This enables true zero-backlash, bearingless integration into robot joints, servo motors, and medical equipment.
On-Axis
Sensor sits at the end of the shaft. Requires the shaft end to be accessible. Occupies axial space.
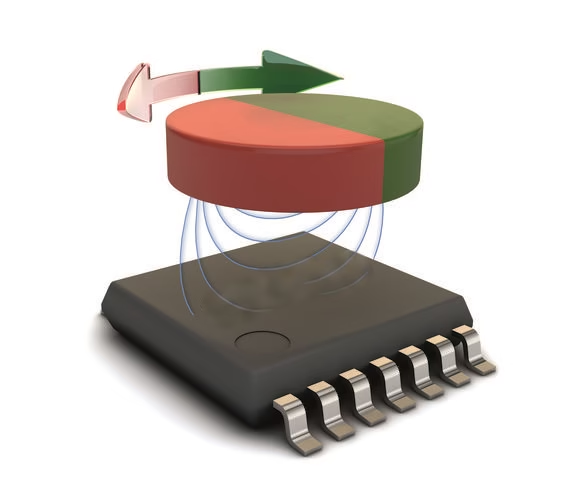
Off-Axis (Hollow-Shaft)
Sensor reads the magnet ring from the side. Shaft passes through the ring. Saves axial space.
Как работают магнитные энкодеры
Магнитное кольцо создаёт вращающееся поле
A multi-pole or diametrically magnetized ring is mounted on the rotating shaft. As the shaft turns, the magnetic field pattern rotates in sync. Key parameters: pole pair count, magnetic flux density, pole width uniformity.
Чип датчика определяет ориентацию поля
Микросхема магнитного энкодера (на эффекте Холла или MR), расположенная рядом с кольцом, измеряет компоненты магнитного поля в плоскости. Чип вычисляет мгновенный угол поля с помощью внутреннего расчёта арктангенса.
Цифровой вывод на контроллер
The IC outputs absolute or incremental angle data via standard protocols — SSi, BiSS-C, SPI, ABZ, or UART — directly to the motor drive, robot controller, or PLC.
The advantages of off-axis magnetic sensing over optical encoders are decisive for industrial applications: no glass disc to crack, no LED to dim, no optical path to contaminate. Бесконтактный магнитный принцип изначально невосприимчив к пыли, маслу, конденсату и вибрации.
Основные микросхемы магнитных энкодеров
Экосистема внеосевых магнитных энкодеров построена на специализированных микросхемах энкодеров. Каждое семейство микросхем предъявляет особые требования к магнитному кольцу — числу полюсов, напряжённости поля, геометрии, — которые напрямую влияют на достижимое разрешение и точность.
| Производитель | Ключевая серия ИС | Тип | Разрешение | Интерфейс | Совместимость с кольцами OTV |
|---|---|---|---|---|---|
| iC-Haus | iC-MU200, iC-MU150, iC-PVL | Массив Холла | 18-22 bit | BiSS-C, SSi, SPI, ABZ | ✓ Yes |
| RLS (Renishaw) | Orbis, AksIM, LinACE | Массив Холла | 14-20 bit | BiSS-C, SSi, SPI | ✓ Yes |
| AMS (Osram) | AS504x, AS5147, AS5600 | Массив Холла | 12-14 bit | SPI, I2C, ABZ, PWM | ✓ Yes |
Также поддерживаются дополнительные микросхемы энкодеров от Melexis, Infineon, AKM и других. Смотреть полное руководство по совместимости микросхем энкодеров →
Each IC has a defined magnetic input specification: the field strength range at the sensor location, typically 20–80 mT. The magnet ring must deliver the correct field amplitude at the air gap distance between ring surface and sensor. OTV designs magnet rings to match each chip’s и её оптимальным рабочим окном. See: Магнитная цель для iC-Haus IC-MU200.
Стандартный внеосевой магнитный энкодер OTV — серия OME
The OME Series is OTV’s standard off-axis magnetic encoder product line. Each model features a hollow-shaft, bearingless design with a separated stator-rotor structure, with major encoder ICs listed above.
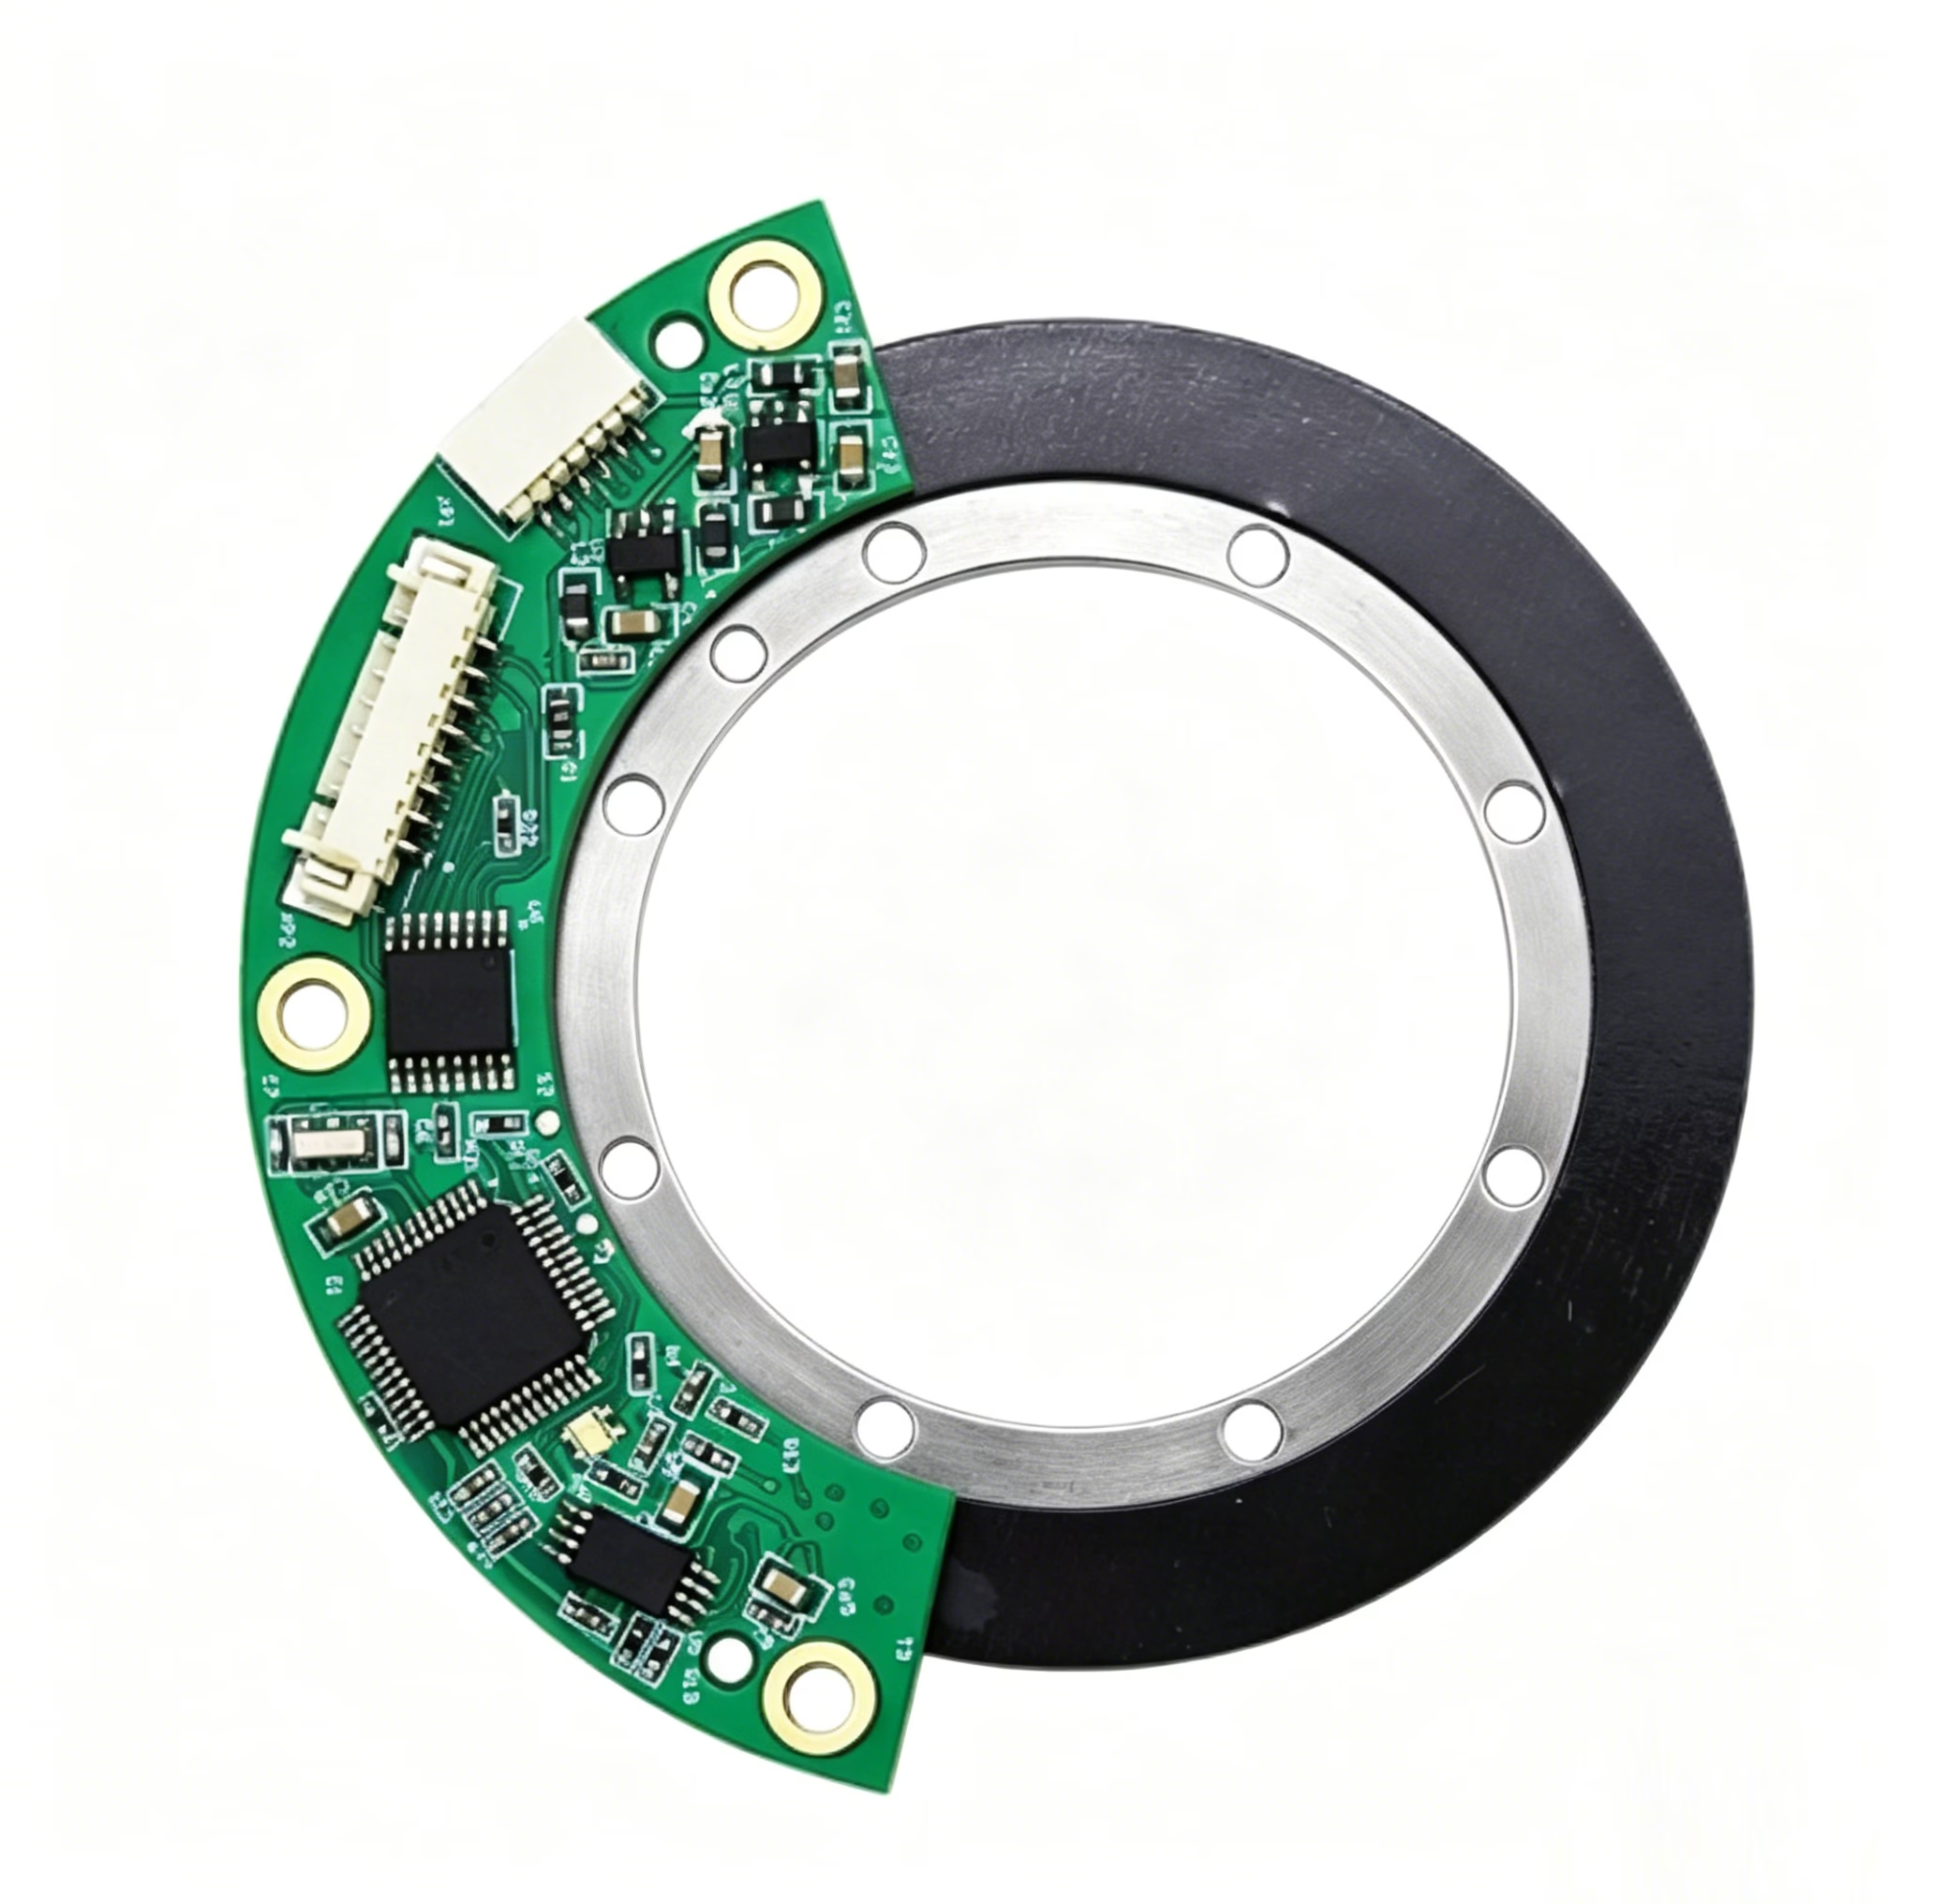
Серия OTV OME — внеосевой магнитный энкодер с полым валом
| 1. Основные характеристики | |||||||
|---|---|---|---|---|---|---|---|
| Параметр | OME06 | OME10 | OME20 | OME25 | OME35 | OME45 | OME65 |
| Разрешение | 17 bit | 17-18 bit | 17-19 bit | 17-19 bit | 17-20 bit | 17-20 bit | 17-20 bit |
| Макс. статическая погрешность | ±0.1° | ±0.1° | ±0.1° | ±0.1° | ±0.1° | ±0.1° | ±0.1° |
| Повторяемость | ±1 LSB | ±1 LSB | ±1 LSB | ±1 LSB | ±1 LSB | ±1 LSB | ±1 LSB |
| Макс. скорость | 6,000 rpm | 6,000 rpm | 6,000 rpm | 6,000 rpm | 5,000 rpm | 5,000 rpm | 5,000 rpm |
| Диапазон | Абсолютный, один оборот | ||||||
| Направление | По часовой стрелке с инкрементом (настраивается) | ||||||
| 2. Mechanical Dimensions & Mounting | |||||||
|---|---|---|---|---|---|---|---|
| Параметр | OME06 | OME10 | OME20 | OME25 | OME35 | OME45 | OME65 |
| НД/ВД/Т (мм) | 28.5/6/7.6 | 38/10/8 | 54/20/8 | 59/25/8 | 67/35/8.6 | 75/45/8.6 | 96/65/8.6 |
| Вес (прибл.) | 8 g | 11 g | 15 g | 18 g | 22 g | 25 g | 30 g |
| Эксцентриситет | ±0.1 mm | ||||||
| Осевое расстояние | 1.3±0.1 | 1.3±0.1 | 1.3±0.1 mm | ||||
| Зазор ротор-статор | 1.3 mm | ||||||
| Момент инерции (кг·мм²) | 0.29 | 0.69 | 2.58 | 5.45 | 10.63 | 18.88 | 46.48 |
| 3. Условия эксплуатации | |
|---|---|
| Рабочая температура | -30°C to +85°C |
| Стандарты ЭМС | IEC 61000-6-2, IEC 61000-6-4 |
| Относительная влажность | 0-99% (non-condensing) |
| Ударопрочность | 100 g / 11 ms |
| Вибрация | 0.04 g²/Hz (10 Hz – 2,000 Hz) |
| 4. Electrical & Интерфейс | |
|---|---|
| Напряжение питания | 5 V ±5% |
| Ток | ≤100 mA |
| Электрический разъём | 8-Pin Connector |
| Протоколы вывода | SSi, BiSS-C, ABZ |
Скачать технические паспорта
PDF-паспорт с полными механическими чертежами, электрическими характеристиками и кодами заказа
Все модели: абсолютные, один оборот · Бесконтактные · Раздельная конструкция статор-ротор · Материал FR-4 · Доступны дополнительные размеры и индивидуальные конфигурации по запросу.
Где внеосевые магнитные энкодеры превосходят других
Медицинские устройства
Вращение гентри КТ, хирургические роботы, протезные суставы. Совместимость со стерилизацией, бесконтактность.
AGV & Mobile Robots
Обратная связь угла поворота, невосприимчивая к магнитным помехам приводного двигателя.
Аэрокосмические приводы
Органы управления полётом, шасси. Широкий диапазон температур, виброустойчивость.
Oil & Gas Equipment
Позиционирование скважинного инструмента. Высокотемпературные магниты до 250°C.
Почему OTV для внеосевых магнитных энкодеров
① Magnet Ring & Encoder from ONE Supplier
We manufacture both the precision magnet ring and the encoder module. No finger-pointing between magnet supplier and sensor integrator — one partner, one guarantee.
② Собственное прецизионное намагничивание
Custom-built magnetization fixtures, closed-loop current control, 100% pole-width inspection. Custom rings shipped in 2 weeks.
③ Полная совместимость с микросхемами энкодеров
Магнитные кольца охарактеризованы для микросхем энкодеров iC-Haus, RLS, AMS. Напряжённость поля, воздушный зазор иle geometry matched to each chip’s optimal operating point.
④ Direct Replacement for RLS & Competitors
Form-fit-function compatible magnet rings for RLS magnetic encoders. Customization possible at no NRE for qualified projects.
Нужно решение на внеосевом магнитном энкодере?
Сообщите нам вашу микросхему энкодера, число полюсов, внутренний/наружный диаметр и целевую точность. Мы’ll порекомендуем оптимальный энкодер серии OME или магнитное кольцо — или разработаем его с нуля.
Стандартные образцы за 1 неделю. Индивидуальные кольца за 2–4 недели. Включена инженерная поддержка.
Связаться с инженерной командой OTV →
thomas@ru.otvsensing.com
Магнитная цель для iC-Haus IC-MU200 ·
Руководство по микросхемам энкодеров ·
Поворотная шкала Nonius ·
Твёрдые ферритовые магнитные кольца ·
Индивидуальные магнитные кольца ·
Кольца энкодеров для роботов ·
Внеосевые энкодеры в Суставы роботов ·
Индуктивный энкодер (серия INE)
OTV Precision Sensing | www.otvsensing.com | Сучжоу, Китай